焊接機械手選擇指南:工作範圍、負載、移動與整合
News Details
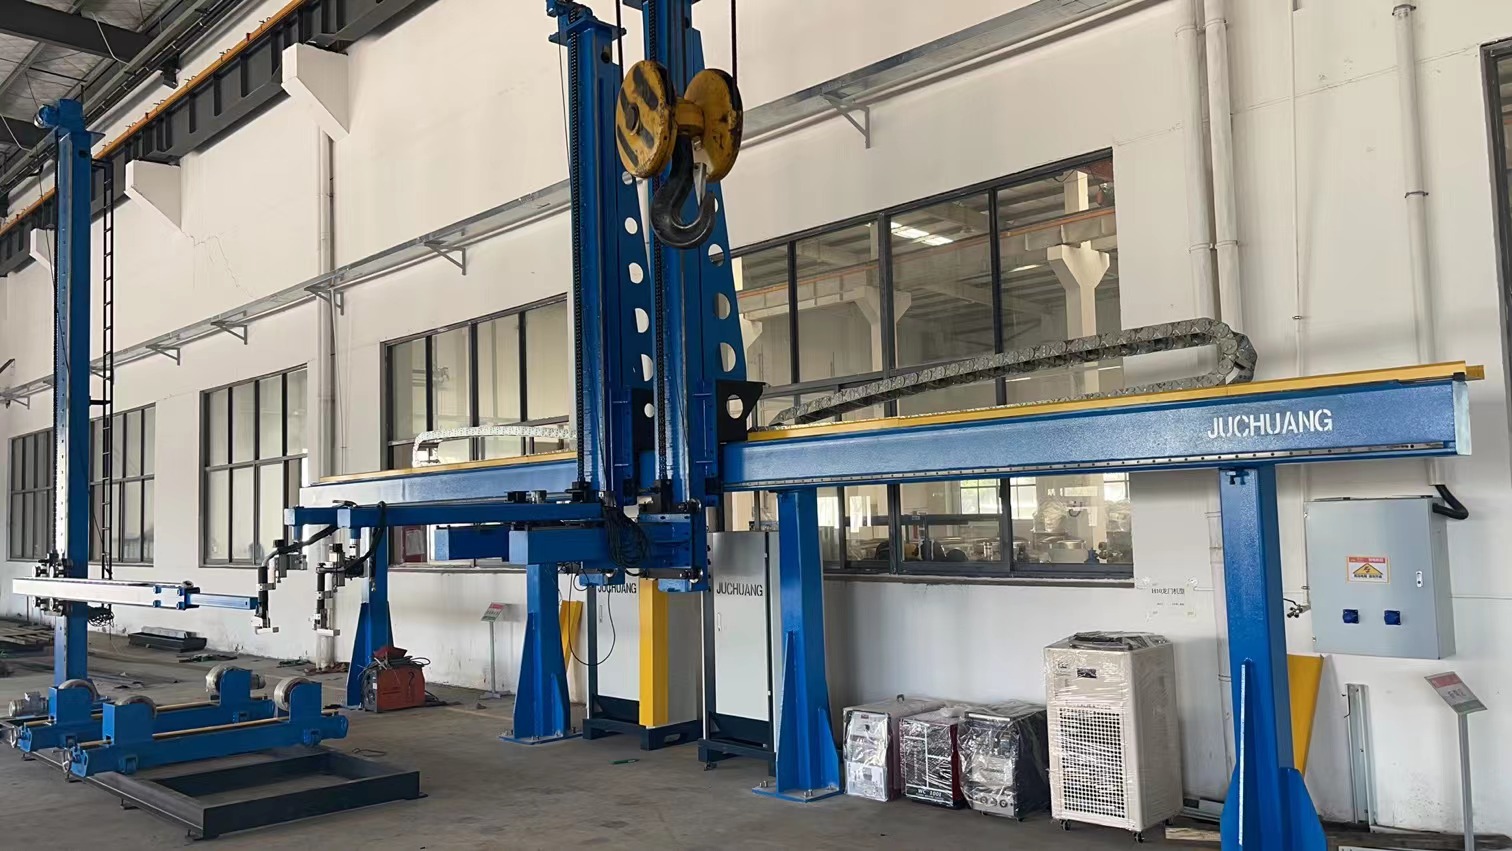
自動化厚壁儲槽製造、容器生產與重型管線組件加工需要精確的設備選擇。焊接機械手(通常稱為焊接立柱與吊臂)能實現穩定的焊槍定位,並在長且高要求的焊縫上進行連續焊接。選擇正確的機型可保持焊縫整潔、提升產能並改善車間安全。
然而,挑選理想的機器意味著不僅僅考慮基本尺寸。您必須評估垂直與水平範圍、末端負載、移動性以及接頭系統控制。在本指南中,我們將分解升級生產線時需考慮的關鍵因素。
1. 範圍與行程:立柱與吊臂的尺寸
首先,確定焊槍必須覆蓋的整體工作範圍。立柱與吊臂裝置具備垂直立柱和可伸縮、升降的水平臂。
-
垂直行程:確保吊臂提升高度足以越過最大工件直徑,包括支撐夾具的高度。同時,驗證焊槍是否能降低至足夠高度以焊接低剖面焊縫或容器內部底部。
-
水平延伸:測量縱向焊縫的最大長度。吊臂必須能順暢延伸穿過整個焊縫長度,無彎曲或振動。
對於狹小空間或深層內部焊接,專用伸縮吊臂可在不要求設備後方過多建築淨空的情況下實現長距離延伸。
2. 負載能力:吊臂末端的重量與工具
接下來,檢查吊臂末端的總重量需求。每台焊接機械手都有最大末端負載額定値。超過此額定値會導致撓曲,進而造成焊縫追蹤不良和提前磨損。
計算總末端負載時,需考慮所有安裝設備:
-
SAW(埋弧焊)、MIG或TIG焊槍與送絲機
-
重型埋弧焊劑料斗與回收系統
-
橫向滑台、焊縫追蹤感測器與電動雷射視覺系統
-
攝影機與操作員控制箱
請始終選擇額定負載高於估計工具重量的機器。額外的負載餘量可減少機械振動並延長導軌壽命。
3. 移動速度與安裝移動性
此外,考慮機械手在車間地板上的移動方式。底座配置決定了工作流程的靈活性:
固定底座
直接螺固於水泥地板,固定底座為集中式焊接車站提供最大穩定性。許多固定型號提供360度立柱旋轉,以服務圓形佈局中的多個工作站。
移動台車
安裝於地板軌道上,電動台車可帶動整台機械手沿長工件移動。精確的變頻驅動控制確保連續縱向焊接時的平穩移動速度。
4. 系統整合:工件夾持與接頭控制
對於高品質環縫焊接,立柱與吊臂很少單獨運作。它必須與輔助工件夾持機械順暢同步:
-
轉動滾輪:焊接圓形容器或管道時,動力驅動的轉動滾輪以穩定的表面速度旋轉工件,同時機械手焊槍保持靜止。
-
焊接定位器:對於複雜的子組件,傾斜旋轉式焊接定位器將焊縫置於平坦的俯焊方位,同時機械手保持焊槍穩定。
同步PLC控制
統一的控制系統至關重要。使用單一中央介面可讓操作員同時啟動機械手、焊縫追蹤器、電源和轉動滾輪。這消除了手動速度匹配、減少設置延遲並防止接頭缺陷。
為什麼與自訂焊接系統整合商合作?
現成設備並不總是匹配獨特的工廠佈局或具有挑戰性的工件幾何形狀。與經驗豐富的自訂焊接機器製造商合作,可確保您的立柱與吊臂系統滿足精確的範圍、重量和工藝要求。
作為領先的中國焊接系統整合商,JuChuang WeldTech工程師提供量身定制的交鑰匙自動化解決方案,以滿足您的生產需求。從重型立柱與吊臂單元到整合式旋轉器、定位器和焊縫追蹤技術,我們的團隊提供可靠的機械設備,旨在最大化效率和焊接品質。
立即聯繫JC WeldTech,與自動化專家交談,為您的車間找到合適的焊接設置。


